

Консалтинг склада для роботизации определяет границы применимости автономной техники в физическом пространстве конкретного здания. Проведение такого аудита защищает предприятие от закупки неподходящего оборудования еще до закладки кабельных трасс и перепланировки проездов.
Для новичка идея внедрения роботов часто выглядит как прямая замена ручных погрузчиков или тележек на самоходные платформы. Кажется, что машина просто повторяет движения человека по тем же маршрутам. Однако автоматизированный комплекс функционирует как единая система, где физические свойства пола, плотность размещения стеллажей и характер перемещаемых товаров жестко связаны с алгоритмами движения.
Стабильный поток против пиковых колебаний
В условиях равномерного грузооборота расчет парка строится на базовом балансе скорости и емкости батарей. Платформы двигаются по предсказуемым циклам: забор палеты из зоны приемки, транспортировка к ячейке хранения, плавное замедление перед поворотами. В такой обстановке технологические проезды шириной в два с половиной метра обеспечивают свободный разъезд встречных машин без снижения общего темпа.
Картина меняется, когда профиль работы склада переходит в режим резких сезонных всплесков или частой смены номенклатуры. При росте числа операций в единицу времени простое добавление новых платформ в проезды не дает пропорционального прироста выработки. На перекрестках начинают скапливаться очереди, датчики безопасности фиксируют помехи и принудительно останавливают тележки, а полезное время уходит на ожидание приоритета проезда. Предварительное моделирование показывает эту точку насыщения: оно выявляет, при каком объеме заказов узкие места топологии парализуют флот, и предлагает альтернативные схемы разделения встречных коридоров.
Однородные монопалеты против сборных заказов
Физические свойства груза также радикально меняют требования к автоматизации. Перемещение стандартных европалет с одинаковыми коробками требует от техники минимальной адаптивности: масса и габариты предсказуемы, центр тяжести стабилен, а механические захваты работают по единому шаблону. Маршруты здесь строятся по кратчайшим геометрическим линиям, а требования к напольному покрытию ограничиваются стандартными допусками на перепады высот.
Совершенно иначе ведет себя склад, ориентированный на штучный подбор или работу с разнородным штучным товаром мелкого формата. Здесь ключевой задачей становится доставка коробов к рабочим станциям комплектовщиков. Изменение условий требует внедрения многоярусных стеллажных систем и сверхточного позиционирования. Роботы-лифты или верховые шаттлы чувствительны к малейшим отклонениям геометрии направляющих: прогиб балки даже на пару миллиметров под нестандартной нагрузкой вызывает сбой оптических меток и аварийную остановку секции.
Чистый бетон против производственной пыли
Окружающая среда внутри складского периметра диктует выбор навигационных систем. В сухом распределительном центре с регулярной уборкой отлично работают напольные матричные коды и классические лидары. Оптические сенсоры стабильно считывают отражающие метки, а колесные пары сохраняют расчетный коэффициент сцепления с гладким обеспыленным бетоном.
Но если те же самые машины поместить на склад при промышленном производстве, условия эксплуатации трансформируются:
- Мелкодисперсная взвесь и технические масла снижают прозрачность линз оптических дальномеров, увеличивая дистанцию безопасного торможения;
- Напольные наклейки истираются колесами тяжелой вспомогательной техники, что вынуждает переходить на навигацию по естественным ориентирам потолка или стен;
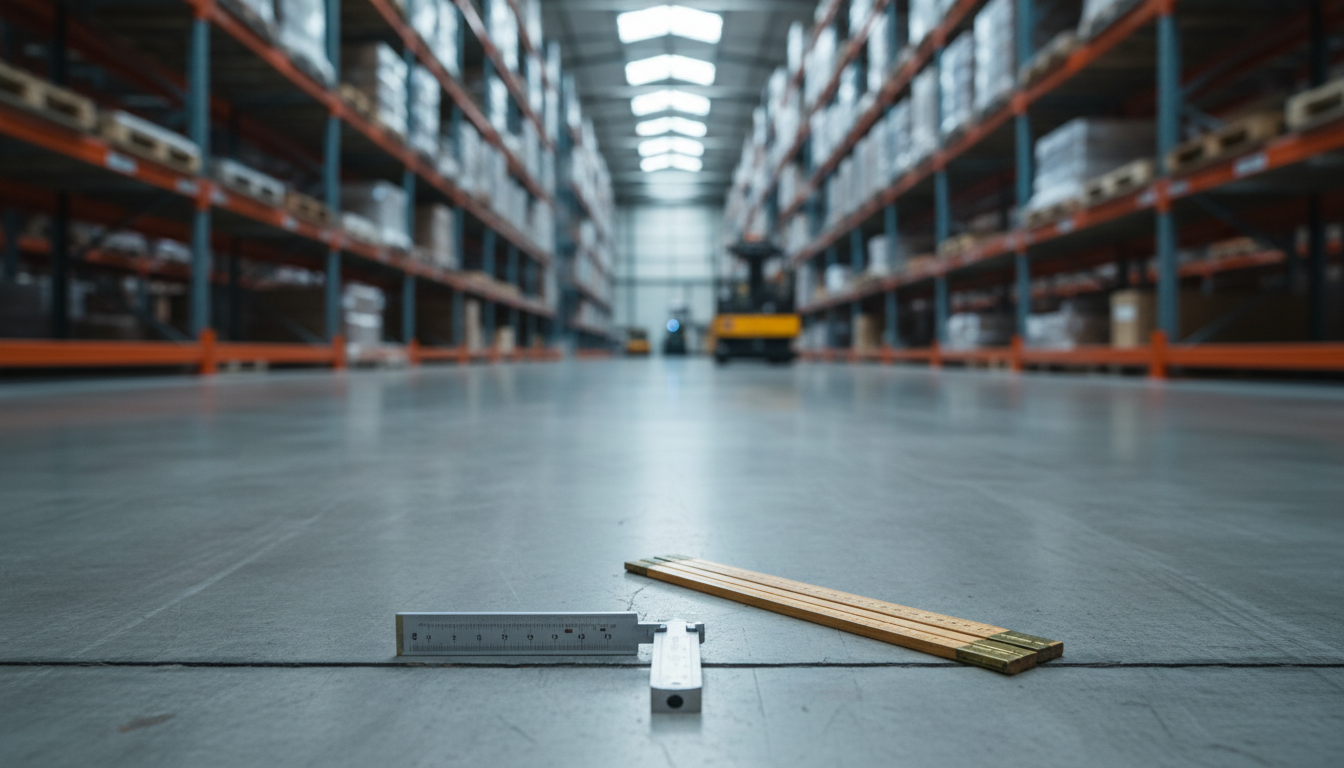
- Стыки бетонных плит и температурные швы под действием вибраций разбиваются, требуя корректировки карт скоростей в зонах деформации.
В результате консультационной оценки становится видно главное различие: роботизация — это не универсальный набор механизмов, а точный баланс между поведением алгоритмов и физическим состоянием среды. Читатель, разобравшийся в этих нюансах, теперь смотрит на склад не просто как на набор стен и стеллажей, а как на динамический контур, где любое изменение веса палеты или чистоты пола прямо меняет логику движения автономных машин.